Em resumo: Na conferência Wind & Maritim em Rostock (maio de 2026), o Fraunhofer IGP apresentou um processo baseado em ROV para reparar revestimentos de estruturas offshore debaixo d'água. Em ensaios de laboratório, um Subsea Bristle Blaster® guiado por robô preparou aço revestido debaixo d'água; o revestimento de reparo aplicado debaixo d'água atingiu até 13,5 ± 1,3 MPa de aderência por tração (ISO 4624) na melhor posição. Um primeiro ensaio de campo com aplicação a pincel foi realizado no rio Warnow.
Na 15ª Zukunftskonferenz Wind & Maritim em Rostock (5 a 6 de maio de 2026), o Fraunhofer IGP apresentou algo que consideramos discretamente notável: um braço robótico conduzindo um Subsea Bristle Blaster® sobre aço revestido debaixo d'água, como etapa de preparação de um processo planejado de reparo de revestimentos por ROV para estruturas offshore. Este artigo resume a pesquisa; a apresentação completa da M.Sc. Julia Schubert (Fraunhofer IGP) está disponível em PDF (em alemão).
O problema: pequenos danos, águas profundas
A proteção anticorrosiva de estruturas offshore depende de um revestimento íntegro. O transporte, a instalação e a operação causam danos localizados, e as zonas submersa e de respingos são onde os danos mais importam e o acesso custa mais: altas taxas de corrosão, janelas curtas para mergulhadores, custo elevado e maior risco de segurança. A inspeção já migrou para ROVs; o reparo, até agora, não. A dimensão do problema de reparo na eólica offshore também é abordada em nosso resumo do estudo de revestimentos de reparo RepaKORR.
A bancada de laboratório
A montagem de ensaio do Fraunhofer IGP combina um braço Universal Robots UR10e com o Subsea Bristle Blaster® e uma bomba de alta pressão MontiPower® (HPCT 250-21), trabalhando em placas de 500 × 500 mm revestidas com um sistema offshore realista: duas demãos de epóxi mais um acabamento em PU, cerca de 1.200 µm no total. O robô varia o que um operador variaria: distância da ferramenta (48 e 50 mm), número de passadas (6, 10 e 18), velocidade de deslocamento (39 mm/s) e espaçamento entre trilhas (2,5 mm), em campos tratados de cerca de 60 × 60 mm. Isso transforma a técnica em parâmetros de processo mensuráveis.
Os resultados medidos
- Preparação: a ferramenta de cerdas removeu o sistema de revestimento debaixo d'água e rugosificou o aço, com a rugosidade (Rz) verificada por perfilometria de estilete. Nos conjuntos de parâmetros apresentados, o Rz aumentou com o número de passadas e com a menor distância, mas permaneceu na casa das dezenas de micrômetros, abaixo do perfil de ancoragem de 65–85 µm Rz que a ferramenta normalmente produz no ar. Otimizar isso faz parte do trabalho em andamento.
- Revestimento de reparo: um revestimento de reparo subaquático foi aplicado debaixo d'água em duas demãos (693 ± 72 µm).
- Aderência: a aderência por tração (ISO 4624) foi medida em três posições: 5,7 ± 1,4 MPa, 6,5 ± 2,6 MPa e 13,5 ± 1,3 MPa. A dispersão mostra um processo ainda em ajuste; a melhor posição mostra o que um aço bem preparado pode alcançar debaixo d'água.
Do laboratório ao mar
Existe um protótipo de ROV com uma ferramenta de aplicação, e um primeiro ensaio de campo foi realizado no rio Warnow, aplicando o revestimento a pincel. O objetivo declarado é um processo único combinado por ROV que cubra a remoção do revestimento, a preparação da superfície e o revestimento de reparo em estruturas offshore, com mais otimização e estudos sistemáticos de parâmetros na bancada de laboratório em andamento. Isso dá continuidade a pesquisas anteriores sobre bristle blasting para proteção anticorrosiva subaquática, resumidas em nossa página sobre o estudo de preparação subaquática de 2016, e ao desenvolvimento da ferramenta Subsea acionada por água, apresentada pela primeira vez como o novo dispositivo hidráulico subaquático da MontiPower em 2019.
Por que estamos compartilhando
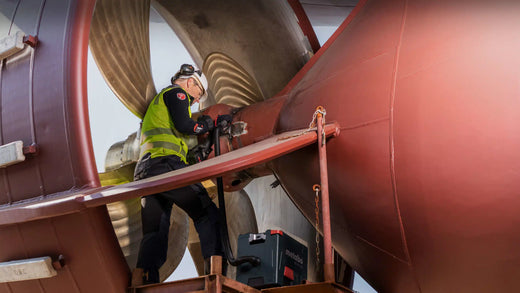
Porque é uma pesquisa independente: o Fraunhofer realizou as medições e relatou a dispersão dependente da posição junto com o melhor valor. É assim que as afirmações sobre preparação de superfícies devem ser feitas. Isso também aponta para onde esta área está indo. A preparação robótica já é realidade acima da água com os sistemas Prepper® e o drone Aeroblaster®; abaixo da linha d'água é o próximo passo. Para aplicações subaquáticas atuais, veja Preparação Subsea e eólica e energias renováveis.
Perguntas frequentes
Reparos de revestimento em estruturas offshore podem ser feitos por robôs debaixo d'água?
É isso que o Fraunhofer IGP está desenvolvendo: um processo baseado em ROV que prepara a superfície danificada debaixo d'água com um Subsea Bristle Blaster® e aplica o revestimento de reparo na mesma campanha. O objetivo é substituir as operações com mergulhadores, que são limitadas pelo clima, caras e de maior risco. Até agora, o trabalho está em estágio de laboratório e de primeiro ensaio de campo.
Que resultados a pesquisa de reparo subaquático do Fraunhofer mostrou até agora?
Em ensaios de laboratório com placas com cerca de 1.200 µm de revestimento epóxi/PU, um Subsea Bristle Blaster® guiado por robô removeu o revestimento e rugosificou o aço debaixo d'água. O revestimento de reparo aplicado debaixo d'água atingiu aderência por tração de 5,7, 6,5 e 13,5 MPa (ISO 4624) em três posições. Um primeiro ensaio de campo com aplicação a pincel foi realizado no rio Warnow.
Por que o reparo subaquático de revestimentos importa para a eólica offshore?
A proteção anticorrosiva de estruturas offshore depende de revestimentos íntegros, e as zonas submersa e de respingos são as áreas mais propensas a danos e de acesso mais difícil. As inspeções já são feitas por ROV, mas os reparos ainda dependem, em sua maioria, de mergulhadores. Fechar essa lacuna reduziria os tempos de resposta e ajudaria a prolongar a vida útil das estruturas offshore.
Fontes
- J. Schubert, Fraunhofer IGP, Verfahren zur Unterwasser-Beschichtungsreparatur an Offshore-Strukturen mittels ROV, 15. Zukunftskonferenz Wind & Maritim, Rostock, 5 a 6 de maio de 2026. PDF (em alemão)
- R. J. Stango et al., Fundamentals of Bristle Blasting Process for Removing Corrosive Layer, NACE CORROSION 2009. resumo da AMPP
- MontiPower, especificações de produto do Bristle Blaster® Subsea.