Вкратце: На конференции Wind & Maritim в Ростоке (май 2026 г.) Fraunhofer IGP представил процесс на основе ROV для подводного ремонта покрытий на шельфовых конструкциях. В лабораторных испытаниях управляемый роботом Subsea Bristle Blaster® подготовил окрашенную сталь под водой; нанесённое под водой ремонтное покрытие достигло адгезии при отрыве до 13,5 ± 1,3 МПа (ISO 4624) в лучшей точке. Первые полевые испытания с нанесением кистью прошли на реке Варнов.
На 15-й Zukunftskonferenz Wind & Maritim в Ростоке (5–6 мая 2026 г.) Fraunhofer IGP представил то, что мы считаем тихо впечатляющим: роботизированную руку, ведущую Subsea Bristle Blaster® по окрашенной стали под водой, как этап подготовки в планируемом процессе ремонта покрытий шельфовых конструкций с помощью ROV. В этой статье кратко изложено исследование; полная презентация M.Sc. Юлии Шуберт (Fraunhofer IGP) доступна в виде PDF (на немецком языке).
Проблема: небольшие повреждения, большая глубина
Противокоррозионная защита шельфовых конструкций держится на неповреждённом покрытии. Транспортировка, монтаж и эксплуатация вызывают локальные повреждения, а подводная зона и зона заплеска — те места, где повреждения наиболее важны, а доступ обходится дороже всего: высокие скорости коррозии, короткие окна для водолазов, высокая стоимость и повышенный риск для безопасности. Инспекция уже перешла на ROV; ремонт пока нет. О масштабе проблемы ремонта на морских ветровых установках рассказано и в нашем обзоре исследования ремонтных покрытий RepaKORR.
Лабораторный стенд
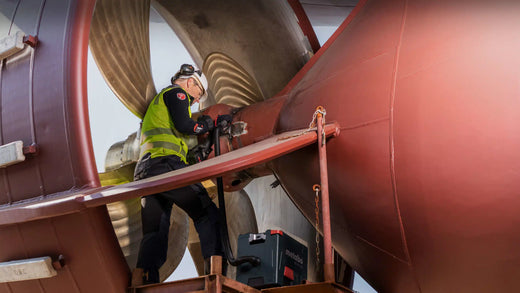
Испытательная установка Fraunhofer IGP сочетает манипулятор Universal Robots UR10e с Subsea Bristle Blaster® и насосом высокого давления MontiPower® (HPCT 250-21), работающими на пластинах 500 × 500 мм с реалистичной шельфовой системой покрытия: два эпоксидных слоя плюс полиуретановый покровный слой, всего около 1 200 µm. Робот варьирует то, что менял бы оператор: расстояние до инструмента (48 и 50 мм), число проходов (6, 10 и 18), скорость перемещения (39 мм/с) и шаг между дорожками (2,5 мм) на обрабатываемых полях размером около 60 × 60 мм. Это превращает технику работы в измеряемые параметры процесса.
Измеренные результаты
- Подготовка: щёточный инструмент удалил систему покрытия под водой и придал стали шероховатость, а шероховатость (Rz) была проверена щуповым измерением. В представленных наборах параметров Rz росла с числом проходов и уменьшением расстояния, но оставалась в десятках микрометров, ниже профиля шероховатости 65–85 µm Rz, который инструмент обычно создаёт на воздухе. Оптимизация этого параметра — часть продолжающейся работы.
- Ремонтное покрытие: подводное ремонтное покрытие было нанесено под водой в два слоя (693 ± 72 µm).
- Адгезия: адгезия при отрыве (ISO 4624) измерена в трёх точках: 5,7 ± 1,4 МПа, 6,5 ± 2,6 МПа и 13,5 ± 1,3 МПа. Разброс показывает, что процесс ещё настраивается; лучшая точка показывает, чего можно добиться на хорошо подготовленной стали под водой.
От лаборатории к морю
Существует прототип ROV с инструментом для нанесения, а первые полевые испытания прошли на реке Варнов с нанесением покрытия кистью. Заявленная цель — единый комбинированный процесс на основе ROV, охватывающий удаление покрытия, подготовку поверхности и нанесение ремонтного покрытия на шельфовых конструкциях; ведутся дальнейшая оптимизация и систематические исследования параметров на лабораторном стенде. Это продолжает более ранние исследования bristle blasting для подводной противокоррозионной защиты, обобщённые на нашей странице об исследовании подводной подготовки 2016 года, и разработку инструмента Subsea с водяным приводом, впервые представленного в 2019 году как новое гидравлическое подводное устройство MontiPower.
Почему мы делимся этим
Потому что это независимое исследование: Fraunhofer проводил измерения и сообщил о разбросе, зависящем от точки, наряду с лучшим значением. Именно так следует делать заявления о подготовке поверхности. Это также указывает, куда движется эта область. Роботизированная подготовка уже стала реальностью над водой — с системами Prepper® и дроном Aeroblaster®; следующий шаг — под ватерлинией. О текущих подводных применениях см. подводную подготовку и ветровую и возобновляемую энергетику.
Часто задаваемые вопросы
Можно ли ремонтировать покрытия шельфовых конструкций роботами под водой?
Именно это разрабатывает Fraunhofer IGP: процесс на основе ROV, который готовит повреждённую поверхность под водой с помощью Subsea Bristle Blaster® и наносит ремонтное покрытие в ходе той же кампании. Цель — заменить работы водолазов, которые зависят от погоды, дороги и сопряжены с более высоким риском. Пока работа находится на стадии лабораторных и первых полевых испытаний.
Какие результаты показало исследование Fraunhofer по подводному ремонту к настоящему моменту?
В лабораторных испытаниях на пластинах с эпоксидно-полиуретановым покрытием около 1 200 µm управляемый роботом Subsea Bristle Blaster® удалил покрытие и придал стали шероховатость под водой. Нанесённое под водой ремонтное покрытие достигло адгезии при отрыве 5,7, 6,5 и 13,5 МПа (ISO 4624) в трёх точках. Первые полевые испытания с нанесением кистью прошли на реке Варнов.
Почему подводный ремонт покрытий важен для морской ветроэнергетики?
Противокоррозионная защита шельфовых конструкций зависит от неповреждённых покрытий, а подводная зона и зона заплеска — наиболее подверженные повреждениям и наименее доступные участки. Инспекции уже выполняются с помощью ROV, но для ремонта по-прежнему в основном нужны водолазы. Устранение этого разрыва сократило бы время реагирования и помогло бы продлить срок службы шельфовых конструкций.
Источники
- J. Schubert, Fraunhofer IGP, Verfahren zur Unterwasser-Beschichtungsreparatur an Offshore-Strukturen mittels ROV, 15. Zukunftskonferenz Wind & Maritim, Росток, 5–6 мая 2026 г. PDF (на немецком языке)
- R. J. Stango et al., Fundamentals of Bristle Blasting Process for Removing Corrosive Layer, NACE CORROSION 2009. аннотация AMPP
- MontiPower, технические характеристики Bristle Blaster® Subsea.